
Resposta curta: no CAN, o bit 0 é dominante porque é o único estado que
o transceptor impõe ativamente ao barramento, afastando CAN_H (≈ 3,5 V) de CAN_L (≈ 1,5 V).
O bit 1, recessivo, é o repouso: as duas linhas ficam em torno de 2,5 V. Quando dois nós
transmitem ao mesmo tempo, o dominante sempre prevalece, e é isso que permite a arbitragem sem perda de quadros.
No CAN clássico de alta velocidade (ISO 11898-2), base elétrica do J1939 e do ISOBUS (que opera a
250 kbit/s), a lógica do meio físico costuma surpreender quem vem de barramentos digitais em nível TTL:
o bit 1 (recessivo) é o estado de repouso, enquanto o bit 0 (dominante) é o estado
ativamente imposto pelos transceptores. Entender essa assimetria é o primeiro passo para ler um osciloscópio, medir
um chicote e diagnosticar uma rede de trator e implemento.
Por que o CAN usa dois fios
Um sinal digital comum é medido em relação ao terra. Em um trator, essa referência é perturbada: o chassi e o retorno elétrico conduzem correntes de partida, de alternador e de atuadores, os cabos longos captam interferência e os chaveamentos produzem transitórios. Qualquer ruído acoplado ao condutor se soma ao sinal e pode inverter a leitura de um bit.
O CAN transmite a informação na diferença entre dois condutores trançados, CAN_H e
CAN_L. Como os dois seguem o mesmo caminho físico, uma perturbação externa se acopla praticamente da
mesma forma aos dois: é o ruído em modo comum. Ao subtrair um sinal do outro, o receptor cancela essa
parcela comum. O cancelamento perfeito é uma condição ideal; na rede real, diferenças de acoplamento entre os
condutores e os limites de modo comum do transceptor deixam uma perturbação residual.
Os dois estados do barramento
O CAN não trabalha com “nível alto” e “nível baixo”, e sim com dois estados assimétricos:
| Estado | Bit | CAN_H | CAN_L | Vdiff | Decisão do receptor |
|---|---|---|---|---|---|
| Recessivo | 1 | ≈ 2,5 V | ≈ 2,5 V | ≈ 0 V | Vdiff abaixo de ≈ 0,5 V |
| Dominante | 0 | ≈ 3,5 V | ≈ 1,5 V | ≈ 2 V | Vdiff acima de ≈ 0,9 V |
Os valores são nominais, medidos em relação ao GND, e não limites de aceitação: transceptores reais têm tolerâncias, e o receptor decide por faixas, não por valores exatos. No recessivo, nenhum transmissor força a linha; no dominante, o transceptor conduz e afasta os dois condutores, simetricamente, em torno de 2,5 V.
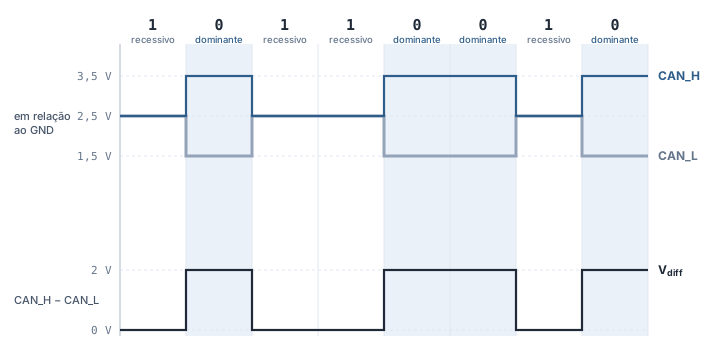
1 0 1 1 0 0 1 0 como aparece num osciloscópio de dois canais. Em cima, CAN_H e
CAN_L em relação ao GND; embaixo, a diferença entre eles, que é o que o receptor interpreta.Atenção: é contraintuitivo, mas o bit 0 é o estado ativo e o bit 1 é o repouso. Quem não fixa isso se perde na arbitragem: “menor identificador ganha” só faz sentido porque o zero é dominante.
O barramento como “E lógico com fio”
Quando vários nós transmitem ao mesmo tempo, o resultado no barramento não é uma média nem uma colisão destrutiva: o dominante sempre prevalece. O transceptor só conduz para produzir o bit dominante; para o recessivo, ele solta a linha, que volta ao repouso por causa das terminações. Basta um nó puxar para que todos vejam dominante.
| Nó A | Nó B | Barramento |
|---|---|---|
| 1 (recessivo) | 1 (recessivo) | 1 recessivo |
| 1 (recessivo) | 0 (dominante) | 0 dominante |
| 0 (dominante) | 1 (recessivo) | 0 dominante |
| 0 (dominante) | 0 (dominante) | 0 dominante |
A tabela é a função E lógico aplicada aos bits, feita pelo próprio meio físico, sem circuito dedicado: daí o nome wired-AND. Duas consequências decorrem disso: um nó percebe que perdeu a disputa comparando o que enviou com o que leu, e qualquer nó pode interromper uma transmissão em curso emitindo bits dominantes, que é a base do quadro de erro.
Arbitragem bit a bit: três ECUs ao mesmo tempo
O CAN é multimestre: qualquer nó começa a transmitir quando percebe o barramento livre, e dois ou mais podem começar no
mesmo instante. Enquanto transmite o campo de arbitragem, cada nó coloca um bit no barramento e lê o estado resultante.
Se enviou recessivo (1) e leu dominante (0), existe outro nó com identificador menor: ele
para de transmitir na hora e passa a receber aquele quadro.
No exemplo abaixo, três ECUs disputam o barramento com identificadores padrão de 11 bits: 0x100,
0x120 e 0x080. Até o bit ID9, as três enviam 0. No bit ID8, A e B enviam
1, leem 0 e saem da disputa; C conclui o identificador e o restante do quadro.
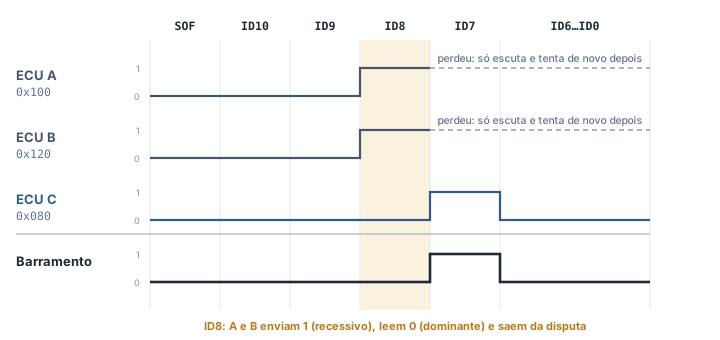
Terminado o quadro de C, A e B disputam de novo; os identificadores coincidem até ID6, e no ID5 a ECU A envia
0 e vence. A ordem final é 0x080 → 0x100 → 0x120: a ordem crescente dos identificadores. O
barramento se comporta como uma fila ordenada por prioridade, refeita a cada quadro. O perdedor não perturbou o sinal,
recebe normalmente o quadro do vencedor e retransmite sozinho quando o barramento fica livre.
Por isso dois nós nunca devem transmitir o mesmo identificador com conteúdos diferentes: eles atravessariam juntos a arbitragem e só divergiriam depois, onde a divergência já é erro de bit. No J1939 e no ISOBUS, o identificador de 29 bits inclui o endereço de origem, e o Address Claim garante que cada endereço seja único. Os três bits mais significativos formam um campo explícito de prioridade, de 0 a 7, como mostra o artigo sobre o identificador de 29 bits e o PGN.
Terminação: por que 120 Ω e por que o ohmímetro mostra 60 Ω
Em frequências elevadas, o par de fios se comporta como uma linha de transmissão, com impedância característica típica de 120 Ω nos cabos CAN. Quando o sinal chega a uma ponta que não apresenta essa impedância, parte da energia volta, soma-se ao sinal que ainda está chegando, deforma as bordas e desloca o instante em que o receptor amostra o bit. Um resistor de 120 Ω em cada extremidade do tronco resolve isso.
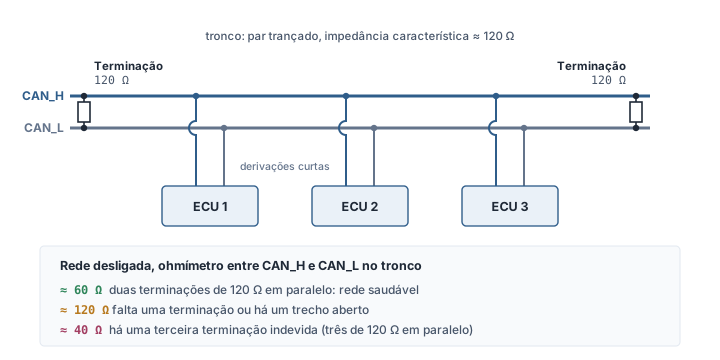
Não confunda as duas grandezas: a impedância característica do cabo, ≈ 120 Ω, define o valor de cada resistor; a resistência medida na rede terminada, ≈ 60 Ω, é o que o ohmímetro mostra, porque os dois resistores ficam em paralelo. A expectativa de 60 Ω vale com duas terminações passivas de 120 Ω, rede desenergizada e medição no tronco. Terminação ativa, resistores de polarização, mais de duas terminações ou medição na ponta de uma derivação dão outros valores.
Os limites físicos de uma rede ISOBUS
A arbitragem exige que, dentro de um único tempo de bit, o sinal de um nó chegue ao nó mais distante e volte antes do instante de amostragem. A 250 kbit/s, o tempo de bit é de 4 µs, e o CAN genérico chega a cerca de 250 m. Na rede agrícola, porém, vale a ISO 11783-2, que é bem mais restritiva para o segmento de barramento:
- Comprimento do barramento: até 40 m, sem contar as derivações.
- Derivações (stubs): até 1 m cada no cabo quad (TQPL), conforme 7.3, Tabela 15. Derivações também refletem sinal, por isso devem ser as mais curtas possíveis.
- Distância entre nós: de 0,1 m a 40 m no TQPL, com recomendação de espaçamento desigual e derivações de comprimentos diferentes para reduzir ondas estacionárias.
- Ponto de amostragem: em 80 % ± 3 % do tempo de bit, com um único ponto de amostragem (5.6).
Numa máquina agrícola, o comprimento não é só o cabo do trator: soma-se o chicote do implemento acoplado, que pode ter dezenas de metros numa barra de pulverização ou em outro implemento de grande largura. Esse é um dos motivos pelos quais o ISOBUS adota 250 kbit/s. A série J1939 também define uma camada física de 500 kbit/s, mas ela não substitui a de 250 kbit/s, e o ISOBUS continua a 250 kbit/s.
Roteiro rápido de inspeção física, em ordem de menor custo
- 1. Resistência equivalente (rede desligada): meça entre
CAN_HeCAN_Lno tronco. Duas terminações de120 Ωem paralelo resultam em cerca de60 Ω. Perto de120 Ω, falta uma terminação ou há um trecho aberto; perto de40 Ω, há uma terceira terminação indevida. - 2. Tensão de repouso (rede ligada): sem tráfego, cerca de
2,5 Vem relação ao terra nas duas linhas; com tráfego normal, a média deCAN_Hsobe um pouco e a deCAN_Ldesce um pouco. - 3. Forma de onda no osciloscópio: excursão diferencial limpa, perto de
2 V, sem reflexões fortes causadas por derivações longas demais. - 4. Topologia: confira as derivações e os conectores do implemento. Na ISO 11783-2, o barramento vai até 40 m e cada derivação do TQPL até 1 m.
Resumo
- O bit
0é dominante porque o transceptor o impõe; o bit1é o repouso, em torno de 2,5 V nas duas linhas. - O receptor lê a diferença
CAN_H − CAN_L, o que cancela o ruído em modo comum. - O dominante sempre vence: o barramento é um “E lógico com fio”, e o menor identificador ganha a arbitragem sem destruir nenhum quadro.
- Cada ponta do tronco tem 120 Ω; com a rede desligada, o ohmímetro mostra cerca de 60 Ω.
- No ISOBUS, a 250 kbit/s, o barramento vai até 40 m e cada derivação do TQPL até 1 m.
Para aprofundar: Parte I (capítulos 2, 3 e 4) de Fundamentos de CAN, J1939 e ISOBUS.